COLUMN
【2026年最新】水中(海洋)ロボットとは?AUVの活用シーンと水中音響通信を解説

この記事で分かること
- 水中ロボット(ROV・AUV)の種類と、海洋分野で広がる活用シーン
- 水中で電波が届きにくい理由と、水中音響通信の仕組み
- OKIの海洋技術と「海洋プラットフォーム」の全体像
- AUVによる洋上風力発電設備の点検や「駿河湾・BXテストベッド」など、社会実装の最新動向
海洋資源調査や海洋インフラの点検、洋上風力発電設備の保守など、海洋を利用する分野が広がるなか、人が潜水することが難しい場所での作業や危険を伴う作業を担う水中ロボットの重要性が高まっています。なかでも、従来から使われてきた遠隔操縦型のROVに加え、近年はケーブルを必要とせず、広範囲を自律航行できるAUV(自律型水中ロボット)の活用が広がっており、調査・点検の無人化や効率化を支える技術として期待されています。
一方、水中では陸上で一般的な電波が大きく減衰するため、広範囲で水中ロボットを運用するうえでは通信が重要な課題となります。
本記事では、水中ロボットの種類や活用シーン、水中音響通信の仕組みを整理し、OKIの海洋技術とAUVの社会実装に向けた最新の取り組みまで解説します。
目次
水中ロボットとは?
はじめに、水中ロボットの概要と種類を解説します。
水中ロボットの概要
水中ロボットは、水中での作業や調査を目的としたロボットです。人間がアクセスしにくい、あるいは危険な水中環境での作業を可能にします。海洋調査、環境モニタリング、水中構造物の点検、サルベージ作業など、多岐にわたる用途で活用されています。
水中ロボットの種類
水中ロボットは、運用形態によって大きく以下の2つに分けられます。
遠隔操縦水中ロボット(ROV: Remotely Operated Vehicle)
ROVは、水上のオペレーターが遠隔操作する水中ロボットです。ケーブルを通じて指示を送受信し、映像やセンサーデータを収集します。深海探査や油田のメンテナンスなど、さまざまな環境で使用されています。
自律型水中ロボット(AUV: Autonomous Underwater Vehicle)
AUVは、あらかじめ設定した航行計画や搭載センサーから得られる情報をもとに、自律的に航行・作業する水中ロボットです。ケーブルを必要としないため、大水深や広範囲での調査・点検に向き、人が常時操縦しなくても海底地形の計測や構造物の点検、環境モニタリングなどを行えます。
水中ドローンとの違いは?
水中ドローンは、ROV(遠隔操縦水中ロボット)の一種です。一般に、小型で比較的扱いやすい機体を指すことが多く、浅い水域での映像撮影や設備点検、環境モニタリングなどに活用されています。一方、「水中ロボット」はROVやAUVなどを含み、産業用途や深海探査まで幅広い用途の機体を指す総称です。
水中ロボットの活用シーンは?

次に、水中ロボットの活用シーンについて解説します。
海洋生物・資源調査
水中ロボットは、人間が到達するのが難しい深海を含む、さまざまな水中環境で生物や資源の調査に活用されます。高解像度カメラやセンサーを搭載しており、詳細な映像やデータを取得することができます。これにより、未知の生物の発見や、鉱石や天然ガスなどの資源の存在を探る作業が行われます。
海底油田での作業
油田開発では、深海の厳しい環境下での作業が不可欠です。水中ロボットは、海底のドリル設置、メンテナンス、損傷の点検など、多岐にわたる作業を効率的に行います。また、パイプラインの検査や修理などにも使用されます。
海洋養殖場の建設・管理
水中ロボットは、養殖場の建設や管理(ケージの設置やメンテナンス、養殖生物の健康状態の監視など)に活用されます。とくに養殖環境の改善や病気の早期発見を目的とした監視は、養殖業の効率と品質向上に貢献します。
海洋での災害・事故の救助
船の難破や飛行機の墜落など、海上での災害や事故が発生した際には、水中ロボットが救助活動の一環として活用されることがあります。深海や濁った水域での捜索作業において、人間が直接潜水するリスクを回避しながら、要救助者の捜索や事故原因の調査を行えます。
洋上風力発電設備の点検
洋上風力発電では、基礎構造物の水中部や海底ケーブルなどの点検が必要です。AUVやROVを活用することで、人が潜水して確認することが難しい水中部や、広範囲にわたる設備を点検できます。こうした分野でも、点検の無人化・自律化に向けた技術開発が進められています。
このように水中ロボットは、高度な機能で海洋関連の多岐にわたる分野での活動を支援します。これらの技術的な進歩により、海洋環境の保護、資源の効率的な利用、安全確保などの課題への取り組みが進められています。
水中ロボットの活用に欠かせない「水中音響通信」とは?

AUVはケーブルなしで広い範囲を自律航行できる一方、水上との通信手段が限られます。海水には塩分が含まれ、電気を通しやすい性質があるため、Wi-Fiや携帯電話などで使われる電波は海水中で吸収され、急速に減衰します。そのため、陸上と同じ方法で長距離の無線通信を行うことは困難です。また、水中では水温や塩分濃度、深度、波や潮流などによって環境条件が変化するため、安定した通信を実現するうえで陸上とは異なる技術的な難しさがあります。
そこで水中ロボットや水中IoT機器との通信に利用されているのが、「水中音響通信」です。
水中音響通信の仕組みと課題
水中音響通信は、音波にデータを載せて送受信する技術です。電波に比べて音波は水中を遠くまで伝わりやすいため、AUVや水中ドローンが取得したセンサーデータを水上へ送ったり、水上側から水中機器へ制御信号を伝えたりする通信手段として利用されています。
ただし、水中音響通信にも特有の難しさがあります。海面や海底などで反射した音が複数の経路を通って届く「マルチパス」や、水中ロボットの移動に伴う「ドップラー効果」などが通信の安定性に影響します。水中ロボットの活用範囲を広げるには、こうした水中環境特有の条件に対応しながら、より安定した通信を実現する技術が求められます。
水中ロボットの活用を支えるOKIの海洋技術
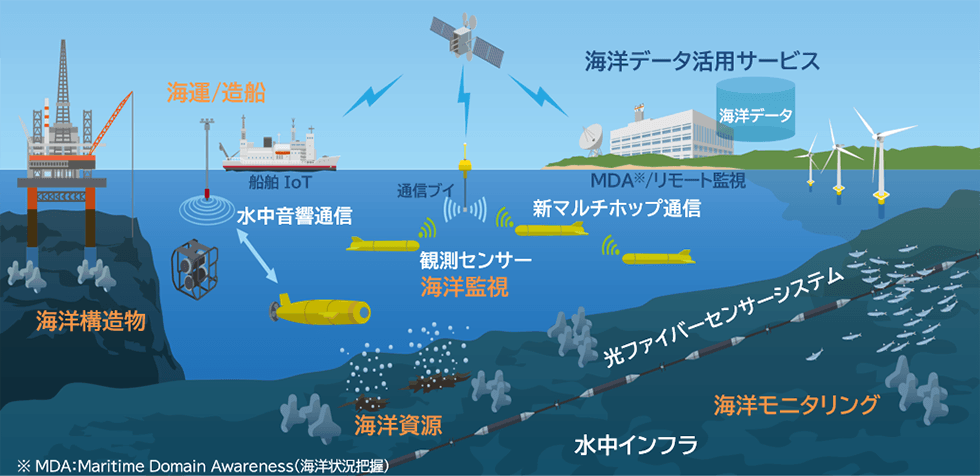
こうした課題を踏まえ、OKIは水中音響をはじめとする「測る技術」と「伝える技術」を組み合わせ、海中で取得したデータを水上・陸上へつなぐ「海洋プラットフォーム」の構築を進めています。ここでは、水中ロボットとの関係が深い技術を中心に紹介します。
水中の対象物や状況を捉える「水中音響センシング」
水中音響センシングでは、水中ハイドロホンアレイの出力にビームフォーミングや周波数分析などの信号処理を適用し、船舶、ダイバー、水生生物などが発する音を検知します。また、信号音を照射し、対象物から返ってくる反射音を解析することで、海底・湖底、水中構造物、沈船など、音を発しない対象物の探知にも利用できます。
AUVと水上をつなぐ「水中音響通信・測位」
OKIは、水中ロボットや水中IoT機器との通信に向け、水中音響通信技術を開発しています。2023年には実海面で、海中2kmの距離で32kbpsの通信を実証しました。複数の水中IoT機器を扱う1対N通信など、水中ネットワークの構築に向けた開発も進めています。また、水中音響測位を含め、AUVなどの位置把握や運用を支える技術として展開しています。
「測る」と「伝える」をつなぐ海洋プラットフォーム
OKIの「海洋プラットフォーム」は、音響センシング、音響マッピング、光ファイバーセンサーなどの「測る技術」と、水中音響通信・測位技術や水中IoT機器などの「伝える技術」を組み合わせる構想です。水中で収集した多様なデータを水上・陸上へつなぎ、海洋資源調査、インフラ点検、環境モニタリングなどで活用できる形で提供することを目指しています。
実海域で進むAUVの実証と社会実装
国内唯一の民間水中音響計測施設「SEATEC NEO」
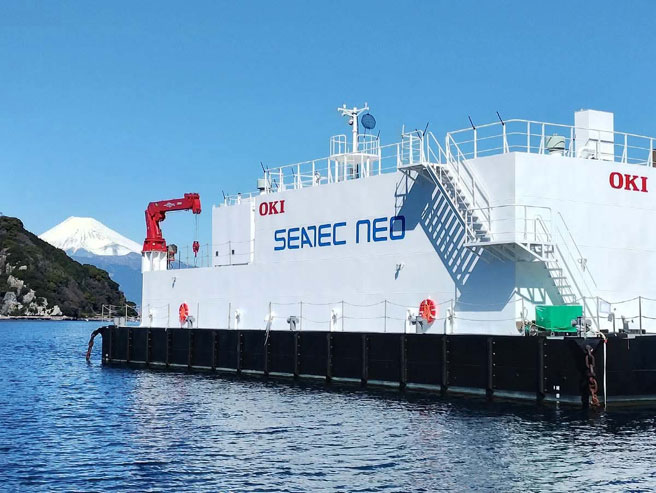
水中音響技術やAUVは、波や潮流、水圧など実際の海洋特有の影響を受けるため、実海域での検証が欠かせません。OKIは静岡県沼津市で、国内唯一の民間水中音響計測施設である固定式計測バージ「SEATEC NEO」を運用し、センサー、ソナー、AUVなどの海上試験を支援しています。
洋上風力発電設備の無人点検に向けた実証
OKIは2025年10月、「SEATEC NEO」を実証フィールドとして提供し、AUV、ROV、ASV(自律型無人艇)を組み合わせた洋上風力発電設備の水中点検実証を実施しました。映像やソナーによる点検を通じて技術・運用上の課題を整理し、水中点検作業のリスク低減や無人化に向けた点検システムの将来像と、社会実装に向けたロードマップを提案しています。
静岡市と進める「駿河湾・BXテストベッド」
OKIと静岡市は2026年7月31日、「海洋関連技術の革新及び社会実装の推進に関する連携協定」を締結しました。重点的に取り組むのが、駿河湾や清水港を活用し、企業や研究機関に海洋先端技術のテスト環境を提供する「駿河湾・BXテストベッド」の構築です。OKIは、水中音響技術や既存の海洋実験施設の運営ノウハウを活かし、取り組みに参画します。
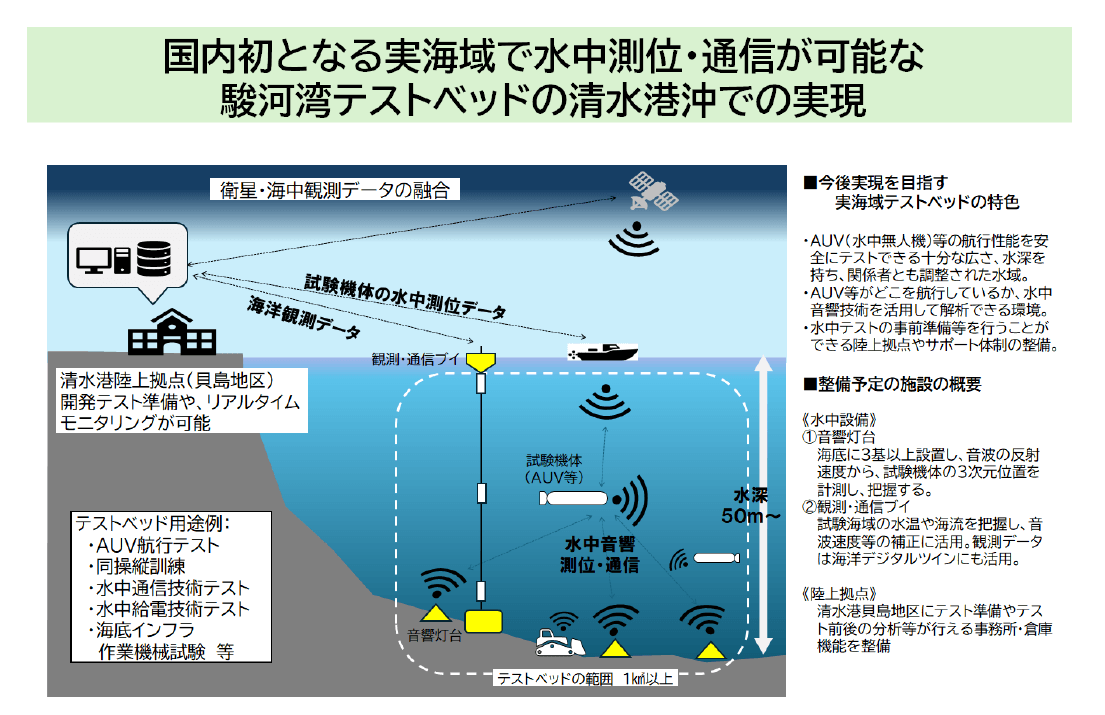
実環境でAUVなどの機器・システム・技術を繰り返し試験・検証できる環境を整えることで、海洋関連技術の社会実装と事業化を促し、新たな地域経済の創出につなげることを目指しています。こうした取り組みは、海洋資源の持続的な利用と経済活動の両立を目指す「ブルーエコノミー」の拡大にもつながります。
まとめ
水中ロボットは、海洋資源調査や養殖、インフラ点検、災害対応など、幅広い分野で活用されています。なかでもAUVは、ケーブルを必要とせず自律航行できることから、広範囲の調査・点検を無人化する技術として期待されています。一方、AUVの活用を広げるには、水中で安定して情報をやり取りする通信や測位などの技術が重要です。
OKIは、水中音響センシング、水中音響通信・測位などを組み合わせた「海洋プラットフォーム」の構築を進めています。さらに、「SEATEC NEO」での実海域実証や、静岡市と進める「駿河湾・BXテストベッド」を通じて、実績ある海洋技術を実際の社会や産業で活用するための環境づくりにも取り組んでいます。
水中ロボットの活用、実海域での技術検証などによる共創をご検討の際は、下記フォームよりお問い合わせください。


- 参考情報/関連リンク


PICK UP
その他の記事


TAG
キーワードから探す
RELATED ARTICLES
関連記事

CONTACT
OKI Style Squareに関するご相談・
お問い合わせはこちら